


Двигатели для робототехники и учебных моделей
Двигатели для робототехники преобразуют электрическую энергию в движение. Они приводят колёса, передачи, подъёмные механизмы и другие узлы программируемой модели.
Читать полностьюСвернуть
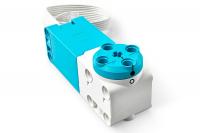
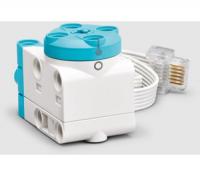
В каталоге представлены моторы для образовательных платформ и конструкционных систем. Есть модели разных размеров, угловые моторы и электродвигатели постоянного тока. Каждый вариант рассчитан на определённое питание, крепление и способ управления.
Тип двигателя и учебная задача
Обычный мотор постоянного тока вращается при подаче напряжения. Направление меняют перестановкой полярности или через драйвер. Скорость регулируют напряжением либо широтно-импульсным сигналом. Такой привод подходит для мобильных роботов и простых механизмов.
Фирменные моторы учебных платформ подключаются к совместимому контроллеру. Некоторые модели передают данные о положении или скорости. Это позволяет точнее управлять движением и строить алгоритмы с обратной связью.
Крутящий момент, скорость и редуктор
Скорость показывает частоту вращения выходного вала. Крутящий момент характеризует способность двигателя преодолевать нагрузку. Быстрый мотор не обязательно обладает большим усилием. Нужное соотношение формирует встроенный или внешний редуктор.
Для колёсного робота учитывают массу, диаметр колёс и требуемую скорость. Для подъёмного механизма важнее момент и запас по нагрузке. Если вал останавливается, ток растёт, а двигатель и драйвер могут перегреться.
Питание и драйвер управления
Рабочее напряжение должно соответствовать паспорту двигателя. Источник питания выбирают по суммарному току всех приводов, включая пусковой режим. Слабый блок вызывает просадку напряжения, перезапуск контроллера и нестабильное движение.
Микроконтроллер обычно не питает мотор напрямую. Между платой и двигателем устанавливают драйвер, который коммутирует ток и меняет направление. Проверяют допустимый ток канала, напряжение, охлаждение и совместимость логических уровней.
Размер, вал и крепление
Корпус должен помещаться в конструкции и иметь подходящие точки крепления. Важны диаметр и форма выходного вала, расположение кабеля и возможность соединения с колесом или шестернёй. Угловая компоновка помогает разместить привод в тесном механизме.
Для готовой образовательной платформы лучше выбирать совместимый артикул. Похожий мотор может отличаться разъёмом, передаточным отношением или программной поддержкой. Самодельный переходник не устраняет электрическую несовместимость.
Мотор или сервопривод
Двигатель применяют, когда требуется вращение и управление скоростью. Сервопривод нужен для удержания заданного угла или управляемого непрерывного движения. Шаговый мотор перемещается дискретными шагами и требует специального драйвера. Выбор зависит от результата, а не от внешнего вида.
Для точного перемещения полезна обратная связь от энкодера. Она помогает контроллеру измерять обороты и корректировать движение модели.
Как выбрать двигатель
Сначала описывают механизм, нагрузку и режим работы. Затем рассчитывают момент и скорость на валу. После этого выбирают питание, драйвер, редуктор и крепление.
- уточните контроллер и учебную платформу;
- рассчитайте момент с запасом;
- сверьте скорость и передаточное отношение;
- проверьте напряжение и пусковой ток;
- сопоставьте вал, разъём и крепёж.
«Интер Проект» поможет подобрать двигатели для робототехнического проекта. Для предложения нужны модель контроллера, питание, нагрузка и количество. Доставка доступна по России. Характеристики уточняются для выбранной позиции.