

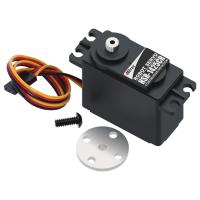
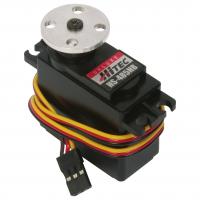
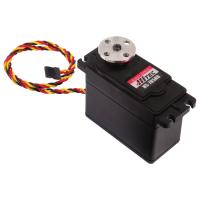
Сервоприводы для робототехники и учебных моделей
Сервоприводы для робототехники управляют положением или непрерывным вращением механизма. Их применяют в манипуляторах, мобильных платформах, рулевых системах и учебных конструкторах.
Читать полностьюСвернуть
В каталоге представлены сервомоторы для конкретных образовательных платформ, стандартные модели с поворотом вала, приводы для лебёдки и устройства продолжительного вращения. Есть отдельные позиции и комплектные решения. Выбор начинается не с размера корпуса, а с задачи и совместимости.
Позиционный или непрерывного вращения
Позиционный сервопривод поворачивает вал на заданный угол. Контроллер передаёт управляющий сигнал, а встроенная обратная связь удерживает положение. Такой тип подходит для захвата, руля, поворотного датчика или звена робота. Диапазон движения указывается в характеристиках модели.
Сервопривод постоянного вращения работает иначе. Сигнал задаёт направление и скорость, а не точный угол. Его используют для колёс, конвейера или другого непрерывного механизма. Отдельная разновидность — привод для лебёдки с увеличенным числом оборотов и специальной накладкой.
Крутящий момент и скорость
Крутящий момент показывает способность привода перемещать нагрузку на определённом плече. Требуемое значение рассчитывают с запасом. Учитывают массу детали, расстояние до оси, трение и ускорение. Слишком слабый мотор не удержит механизм и может перегреваться.
Скорость обычно указывает время поворота на заданный угол. Быстрый привод нужен для динамичной модели, но скорость нельзя рассматривать отдельно от момента. На оба параметра влияет напряжение питания. Сравнивать характеристики следует при одинаковом напряжении и нагрузке.
Питание и управление
Сервомотор получает питание и управляющий сигнал через разъём. Рабочее напряжение, допустимый ток и распиновку проверяют до подключения. Несколько приводов нельзя без расчёта питать от слабого выхода платы: при старте ток возрастает, а контроллер может перезагружаться.
Для мощных моделей применяют отдельный источник питания с общей землёй управляющей системы. Кабели и разъёмы должны выдерживать ток. Для подключения к микроконтроллеру или фирменной платформе может потребоваться драйвер, сервоконтроллер либо переходник.
Редуктор, корпус и крепление
Редуктор передаёт усилие от электродвигателя к выходному валу. Металлические шестерни рассчитаны на повышенные нагрузки, но материал сам по себе не определяет ресурс. Важны качество механики, подшипники, режим работы и отсутствие ударов.
Размер корпуса и расположение крепёжных отверстий должны соответствовать конструкции. Проверяют форму выходного вала, совместимость качалки и наличие винтов. Для мобильного робота также учитывают массу привода. Защиту от влаги используют только при прямом указании изготовителя.
Совместимость с учебной платформой
Фирменные сервомоторы могут передавать контроллеру данные о положении и скорости. Они рассчитаны на определённые порты и программную среду. Универсальный ШИМ-привод требует совместимого сигнала, питания и механического крепления. Внешне похожие модели не всегда взаимозаменяемы.
Перед покупкой сверяют платформу, модель контроллера и версию конструктора. Для замены вышедшего элемента лучше использовать точный артикул. Для нового проекта сначала рассчитывают нагрузку, затем выбирают электрические и механические параметры.
Как выбрать сервопривод
Опишите движение механизма и условия работы. Затем определите угол либо необходимость непрерывного вращения. После этого сравните момент, скорость, напряжение, размеры и интерфейс управления.
- выберите позиционный или непрерывный тип;
- рассчитайте момент с рабочим запасом;
- проверьте питание и пусковой ток;
- сверьте разъём, сигнал и контроллер;
- уточните крепление и выходной вал.
«Интер Проект» поможет подобрать сервоприводы для учебной платформы или проекта. Для предложения нужны схема применения, контроллер, питание и требуемое количество. Доставка доступна по России. Наличие и характеристики уточняются для выбранной позиции.
Часто задаваемые вопросы
Почему сервопривод дрожит в неподвижном положении?
Причиной бывают нестабильное питание, помехи, перегрузка или люфт. Проверьте источник, соединения и работу без механической нагрузки.
Почему мотор нагревается?
Нагрев вызывает длительное удержание большой нагрузки, заклинивание или неверное питание. Отключите устройство и найдите причину до повторного запуска.
Можно ли поворачивать вал рукой?
Принудительный поворот способен повредить редуктор. Выполняйте ручную настройку только так, как разрешено инструкцией конкретной модели.
Как установить качалку в нулевое положение?
Сначала программно задайте нейтраль, затем без нагрузки установите качалку по инструкции. После сборки проверьте крайние положения на малой скорости.
Нужен ли конденсатор возле привода?
Дополнительная фильтрация иногда уменьшает просадки и помехи, но номинал и схему выбирают по документации контроллера и источника питания.
Можно ли удлинить кабель?
Можно в пределах требований системы. Длинный или тонкий провод увеличивает падение напряжения и чувствительность сигнала к помехам.
Как проверить привод перед установкой?
Подключите его по схеме и испытайте без нагрузки в допустимом диапазоне. Оцените плавность, шум и отсутствие самопроизвольного движения.
Как хранить запасные сервомоторы?
Храните их в сухих подписанных ячейках. Защищайте вал, разъём и кабель от ударов, натяжения и загрязнения.